从听懂指令到理解意图: Sensaro OS 的 48 小时黑客松实践
小米技术 2026-09-23 16:04 四川
今年的小米黑客马拉松,48 小时极限开发中,来自不同方向的团队带着各自的想法进入赛场,在有限时间里完成一次次快速验证。
获得小米赛区三等奖的 Sensaro OS 团队,选择了 Xiaomi MiMo 赛道。他们想做的事情很简单:让智能家居不再只是等待指令,而是能够结合人物、环境和上下文,理解人真正想做什么。围绕这个想法,五位队员在 48 小时里搭建了一套从意图理解到环境状态,再到数字孪生与真实设备协同的系统原型。
本文记录的,正是这个想法如何一步步成形的过程。
01
为什么要让环境开始“理解人”
如今,越来越多的家居设备开始接入互联网,变得更加智能,但设备数量和功能的增加,并没有带来交互体验的简化。
用户仍然需要记住各类设备名称、操作入口与控制指令:打开哪一盏灯、把空调调到多少度、去哪个 App 里控制窗帘。即使设置了自动化场景,通常也需要提前配置“如果A发生,就执行B”的固定规则。
基于这一观察,团队形成了一个核心判断:未来的交互入口应该是人的意图,未来的界面应该是环境状态。
以家庭周末出游场景为例:一家人周末讨论“去颐和园怎么样?”、“欢乐谷是不是也可以?”、“要不上海迪士尼?”,这些话本身,并不是执行指令。系统不应该听到“欢乐谷”三个字,就立刻开始导航、订票。它需要理解的是:一家人正在讨论周末出行,并持续判断当前有哪些可能的意图,提前查询天气、路线、票务和车辆电量等低风险信息。直到有人明确说出“那就去欢乐谷,明早 8:30 出发”,系统才将讨论转化为可执行的出行计划:安排车辆补电和导航,调整离家后的灯光与空调,检查门锁和燃气状态,并规划归家前的环境恢复。
围绕这样的设想,团队设计了 Sensaro OS (后文统称系统),希望让系统不再只响应单条指令,而是持续理解用户意图,并协调环境中的设备共同完成目标。其中,系统将用户意图转化为一套包含目标、作用范围、具体动作、安全边界和持续时间的环境状态,团队将这套结构化结果称为“Sensaro State”。
但要让这个设想真正成立,首先需要解决一系列工程问题。48小时的开发中,团队重点保障 Xiaomi MiMo API 现场稳定运行,实现模型标准化结构化输出,保证设备通信网络可靠,并优化 3D 场景流畅度,让系统最终能够跑起来。
除了工程问题,接下来,团队需要进一步回答:系统究竟如何理解一个场景中的人、事与环境?
02
从“听懂一句话”到“理解一个场景”
让环境理解人,首先需要回答一个问题:系统理解的“意图”,究竟是什么?
当用户说“我想专注 90 分钟,除了家人不要打扰”,对于语音助手来说,这句话可能最终被拆成几个设备动作。但对于 Sensaro OS,它需要理解的是一个完整的状态:
Goal:进入专注状态
Scope:学习环境、手机及相关设备
Actions:调整灯光、空调、通知
Boundaries:家人来电、安全提醒不能被屏蔽
Lifecycle:持续 90 分钟,或者用户主动退出
意图不是一句话对应一个动作,而是用户希望环境最终变成什么样。所以,系统需要理解的不只是“说了什么”,还包括:谁在说、在哪里、正在做什么、当前是什么场景,以及这句话究竟是讨论、尝试,还是已经做出了决定。这也是为什么整个系统需要多模态能力参与。
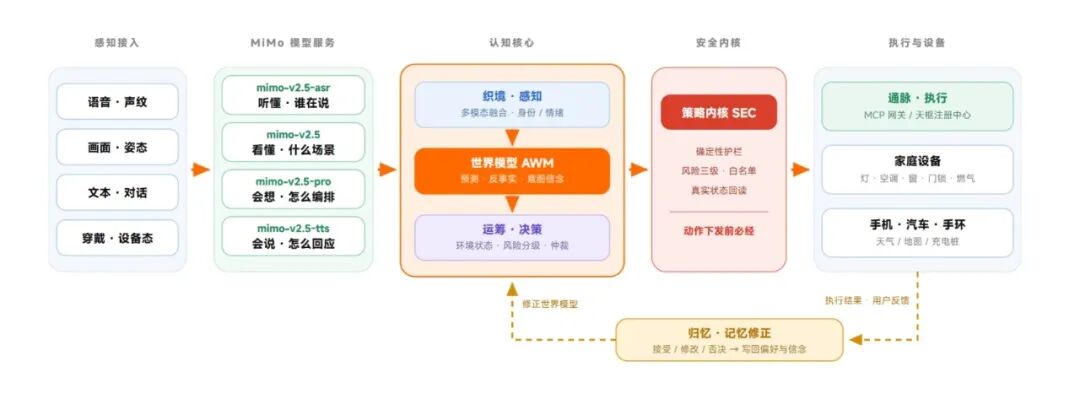
在系统中,Xiaomi MiMo 承担了从多模态感知、意图理解到方案编排的核心工作。不同的 Xiaomi MiMo 模型承担着不同的角色:
Xiaomi MiMo-v2.5-asr:识别语音、区分说话人
Xiaomi MiMo-v2.5:理解视觉、姿态、场景和情绪
Xiaomi MiMo-v2.5-pro:理解意图、维护候选状态、生成 Sensaro State,并在执行出现问题时重新规划
Xiaomi MiMo-v2.5-tts:完成提醒、确认和动作解释的语音输出
回到刚才一家人讨论周末出行的场景,它不会简单地把“颐和园”“欢乐谷”“上海迪士尼”当成三个命令,而是持续维护当前的候选意图,并根据后续对话不断调整判断。讨论还没有结束,就先获取天气、路线、车辆电量这些低风险信息。直到意图明确,才生成完整的 Sensaro State,再经过安全检查,把可以执行的动作交给真实设备。最终,设备执行后的状态,以及用户后续的反馈,还会重新回到系统里,继续修正环境状态。
从感知,到世界模型,再到意图判断和规划,系统首先需要完成对场景的理解。而当理解真正进入执行阶段,又会遇到另一个问题:模型理解正确,就意味着它可以直接控制现实设备吗?
03
Xiaomi MiMo 听懂之后,为什么不能马上动手
▍商量不打扰,拍板才动手
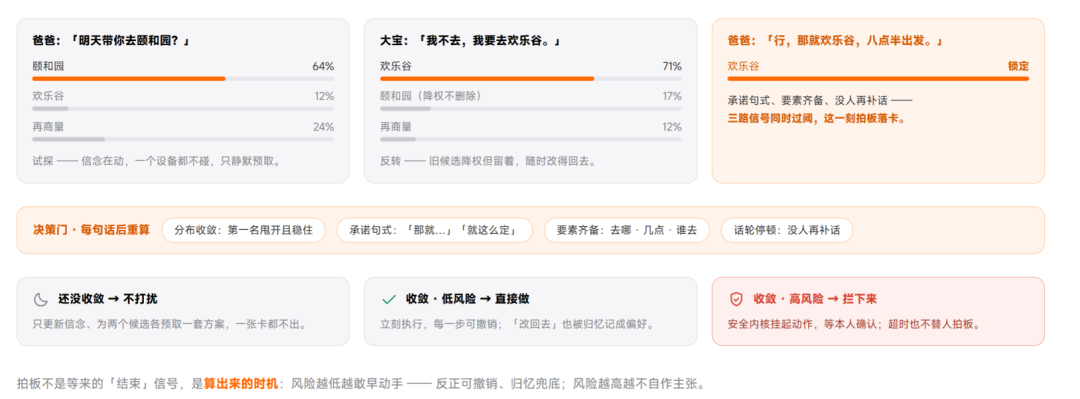
家庭对话中经常包含试探、反悔、玩笑和多个候选方案。如果系统听到“欢乐谷”就立刻订票、设置导航或者控制车辆,所谓的主动智能反而会成为新的打扰。
因此,团队提出了一个简单但重要的设计原则:商量不打扰,拍板才动手。
在讨论阶段,系统只更新候选意图和置信度,并预先查询天气、路线和电量等低成本信息。只有识别到明确决定,且行动时间、参与人员和授权关系足够清晰后,才会生成可执行的环境状态。
为了让这一原则真正落到系统里,从“听懂”到“动手”之间,还需要经过四层判断:
决定是否明确:判断候选意图是否稳定,行动时间和参与范围是否清楚;如果仍有分歧,系统会继续等待或主动询问。
操作风险多高:综合判断动作能否撤销,是否涉及资金、隐私和外部影响,以及设备状态能否回读。
是否需要确认:灯光、空调等低风险、可撤销的动作可以自动执行;门锁、支付、燃气等高风险操作必须经过确定性规则和单独确认,模型只能提出建议。
当前信息是否充分:如果身份、意图或环境信息不够明确,系统会继续观察、主动追问,或进入风险更低的保守状态。
对于家庭环境中的敏感数据,同样需要设置明确边界。主动理解不意味着无边界地获取信息,这类数据应尽可能在本地处理;系统越接近真实生活,越需要明确能力边界,并将最终控制权交还给用户。
部分安全方向明确、且已经获得用户授权的保护动作,可以由确定性策略特殊处理。例如,检测到燃气异常后自动关闭阀门。但这类动作不能由大模型现场临时决定,而要提前写入明确的安全规则。
进一步接入真实设备后,团队发现,大模型擅长开放式理解和推理,但真实设备系统仍然需要结构化约束、状态机、容错机制和确定性规则。
例如,针对模型 JSON 输出不稳定的问题,团队设计了多层解析机制:优先解析标准 JSON;无法直接解析时,再从代码块或文本中提取结构化内容;如果仍然失败,系统便切换至预设方案。同时,XiaomiMiMo API 也设置了超时和降级机制,避免单个环节异常影响整体运行。
最终,团队形成了一套更清晰的分工机制:模型负责理解和提出方案,系统负责判断是否执行、如何执行,以及执行边界。
模型负责理解开放世界,系统负责约束现实执行。两者之间,需要一层清晰、稳定、可以被校验的工程边界。
04
48小时,如何让 Demo 真正跑起来
架构设计完成后,团队面对的下一个问题,是如何在 48 小时内将模型理解、后端状态、数字孪生和真实设备接成一条完整链路。
时间有限,问题却接踵而至。面对硬件、部署环境和协议限制等突发情况,团队成员不断调整方案、协同推进,逐一化解问题,确保系统继续向前推进。
▍困难一:数字孪生屋构建
为了让观众直观看到系统如何理解环境、编排设备的状态变化,团队决定做一个 3D 数字孪生屋。
但这并不是简单地“画一栋房子”,只承担“展示效果”。它还需要成为整个系统决策链路的可视化载体:模型判断了什么、环境状态如何变化、哪些设备已经执行,都要能够在画面中实时呈现。
真正开始开发后,团队发现,在仅有 48 小时的开发周期内,纯代码构建 3D 场景的工作量远超预期。世界坐标系、家具定位、光影渲染和物理边界都需要逐一处理,还要制作空调送风、油烟机运行等动态效果。
于是团队做了一个判断:重复、基础性的工程工作尽量交给 AI,工程师把时间集中在坐标、边界和交互逻辑这些真正影响系统效果的问题上。
基于这一判断,团队借助 AI Agent 和 OpenSpec 等工具生成工程骨架与部分重复代码,再由工程师持续调整和校准。
进入调试阶段后,新的问题集中在“坐标”上。AI 可以生成家具的位置,但具体应该放在哪里,如何避免漂移、穿墙等异常,仍然需要人工判断。
面对坐标体系混乱的问题,团队进一步明确了处理方式:先把世界坐标系转换为可视化视图,再逐一校准家具和设备位置,同时在代码中加入边界检测。最终,团队采用 React 18、React Three Fiber、Drei 和 Zustand,将场景收敛为书房、卧室和客厅等核心空间。
真实设备与 3D 房屋共用同一份 Sensaro state:系统做出一个环境决策之后,虚拟环境和真实设备都按照同一个状态发生变化。房子是虚拟的,但状态是真实的。
▍困难二:真机接入波折
与数字孪生同步推进的,还有真实硬件接入。团队原计划使用的一块蓝牙模组临时找不到,新购买的同型号模组又未能按时送达。继续等待,意味着硬件相关的开发都可能被拖慢。
于是,团队决定:把硬件能力和上层系统解耦。整个系统被拆分为不同模块,并按照高内聚、低耦合的方式分别推进。暂时无法接入真实硬件的部分,通过 API Mock 模拟。
第二天上午,团队终于从周边有硬件经验的同事那里找到一块可用模组。拿到模组后,负责硬件的成员立即开始组装和调试,其中还涉及片上系统固件的重新烧写。由于前一天已经提前准备好了软硬件环境,整个过程得以继续推进。
中午过一点,蓝牙模组终于与整个系统打通,基本功能符合预期。
团队开始着手进行整体联调,各个系统模块终于开始真正对接。但在第一次发出自动控制命令时,由于联调参数设置不当,加上队员没有注意到本次命令会发送成功、小车放置的位置又靠近工作台边缘。小车突然冲出工作台,砸向地面。原型车瞬间损坏,蓝牙模组被甩出,连接引脚及附近 PCB 线路也受到破坏。
但为了让系统决策真正落到物理设备,联动更加直观,团队决定尽可能保住真机演示,冒着大雨前往了中关村,寻找替代模组。
周末的电子城异常冷清,很多店铺已经关门,在连续跑了多个楼层和商场后,他们终于在一家即将结束营业的店铺中找到所需型号并买下两块。回公司路上,雨越来越大,队员们却开始说笑:“本来不太抱希望,踩点都能买到,看来这次要成。”
回到公司后,团队立即投入新的系统联调,更换模组、重新调整参数、再次测试,经过多次微调,大模型生成的控制命令终于能够稳定地驱动原型小车。
成功的那一刻,大家不由得松了口气,五人互相击掌庆祝了起来。
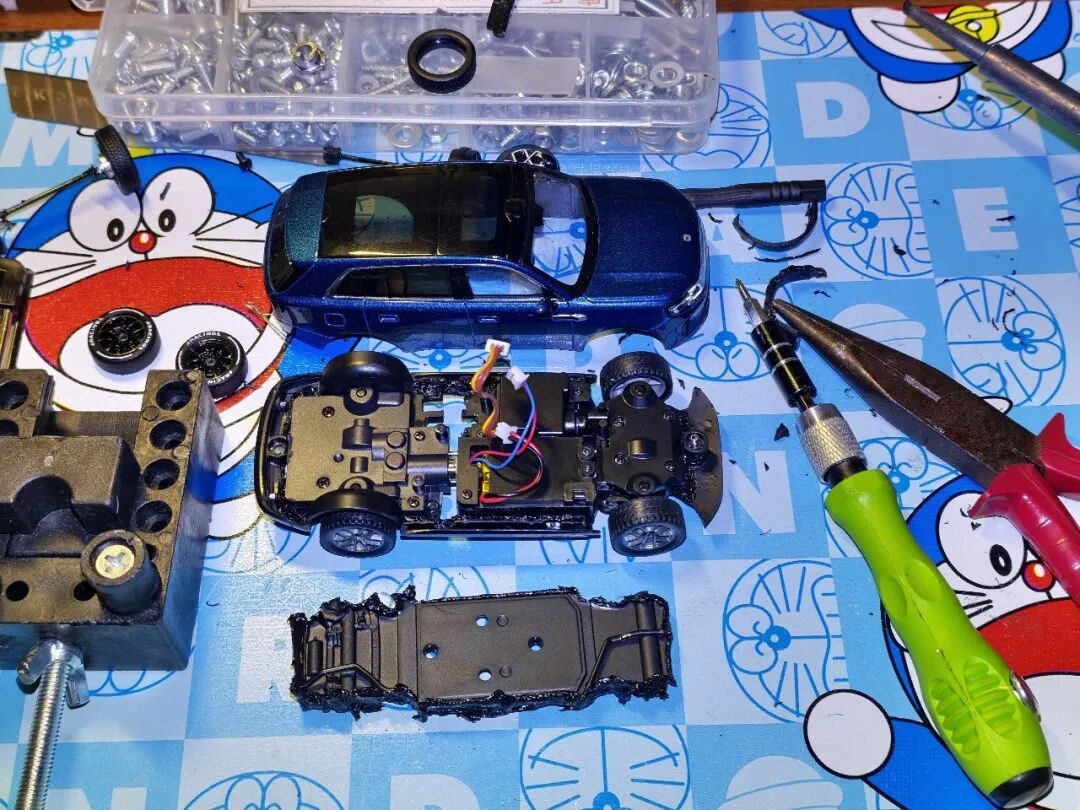
正在进行“重组”的澎程车模
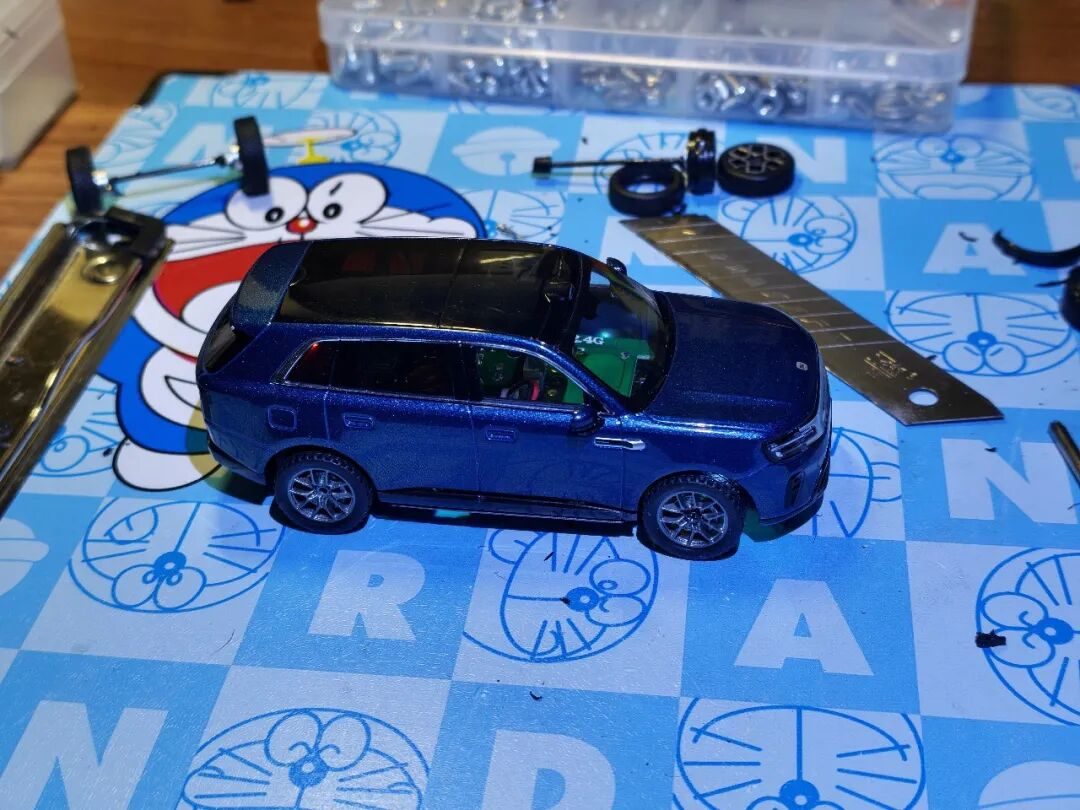
装车完毕,待进一步调优
▍困难三:通信协议限制
硬件问题解决后,新的问题又出现在部署阶段。由于系统横跨前端、后端、手机 App 和硬件设备,为了降低多端延迟,团队最初采用 WebSocket 作为通信协议,前期的 API 定义、开发和 Mock 联调也都围绕这一方案进行。
但部署到比赛专用环境后,团队发现,测试域名的 HTTP/HTTPS 环境并不支持 WebSocket。此时如果继续等待专门的运维支持,不仅时间成本难以承受,整个 Demo 的联调进度也会被拖慢。
团队因此做了一个判断:演示环境负载有限,对实时性的要求也在可接受范围内,当前更重要的是先保证整条链路能够稳定跑通。于是,团队决定将通信方案降级为 HTTP 轮询。
原本围绕 WebSocket 开发的服务端接口、数字孪生前端页面和手机蓝牙网关 App,都需要增加新的 HTTP 接口。但团队并没有直接放弃原有方案,而是进一步做了一层兼容设计:系统优先使用 WebSocket,如果检测到后端环境不支持,再自动切换到 HTTP。
这样既保留了 WebSocket 的实时通信能力,也避免让某一种协议成为 Demo 能否跑通的单点依赖。
改动涉及多个系统模块。在 AI Coding 的帮助下,编码工作得以快速推进,但团队更多的时间仍然花在方案确立、接口澄清和联调测试上。
对于 48 小时的黑客马拉松来说,方案发生变化并不罕见。比坚持最初的设计更重要的,是在限制出现后快速判断:哪些能力必须保留,哪些方案可以调整,再围绕核心目标重新选择实现路径。
05
48 小时之后,沉淀下来的技术思考
Demo 最终跑通后,团队验证的不只是一套系统,也对“大模型+智能家居”有了更清晰的认识。围绕认知闭环、执行边界和多模态信息,他们沉淀出几项关键的工程思考。
1. 建立完整闭环,比生成几条设备指令更重要
回看整个 Demo 从 0 到 1 的过程,团队发现,让 Xiaomi MiMo 生成几条合理的设备指令,只是其中一个环节。真正的难点,是把“感知 → 世界模型 → 意图判断 → 规划 → 安全检查 → 执行 → 状态回读 → 用户反馈”这条链路完整串起来。模型说得再对,如果环境状态回不来、用户反馈接不进去,整个系统就只是一次性展示,而不是一个能持续运行的环境。
2. 概率性认知与确定性执行必须分开
在让 Xiaomi MiMo 真正参与设备控制的过程中,团队发现,模型可以理解和推理,但现实设备的执行不能直接建立在概率性判断之上。因此,团队将 Xiaomi MiMo、Sensaro state 和策略内核分层处理:模型负责理解和生成候选方案,系统负责权限、风险和安全校验。实践下来,团队更加明确,模型与真实设备之间必须保留清晰的工程边界。
3. 多模态信息的关键不在于多,而在于相关
随着语音、画面、人物状态和设备信息不断加入,团队发现,把更多信息交给模型,并不一定能带来更准确的判断。实际开发中, Sensaro OS 会围绕当前意图筛选真正相关的信息,并结合置信度、时间、空间和风险等级进行判断。这也让团队进一步认识到,多模态能力的关键不是“信息更多”,而是“信息与当前任务足够相关”。
-
48 小时里,从蓝牙模组迟迟无法到位,到原型小车意外坠落,再到通信方案临时调整,团队一次次遇到计划之外的问题,也一次次重新拆解、调整方案。在有限时间里让一个最初的设想逐步变成可以运行、可以验证的 Demo。
这次实践也让团队对“大模型+智能家居”有了更具体的认识:真正困难的,不只是让模型理解用户意图,而是如何把感知、判断、规划、执行和反馈完整串起来,并在模型的能力与真实世界的确定性之间建立清晰的工程边界。
对于 Sensaro OS 而言,48 小时只是一次原型验证。如果继续推动完善,团队希望进一步提高设备接入和执行闭环的稳定性与通用性,包括接入更多真实设备、完善状态回读与回滚,以及提升多人、多意图场景下的判断能力。
END
本文转载自微信公众号「小米技术」,查看原文。版权归原作者所有,如有侵权请联系删除。