百万级仿真资产,正在重构机器人训练场:阿里巴巴RoboFlywheel首发
阿里技术 2026-09-24 18:02 浙江
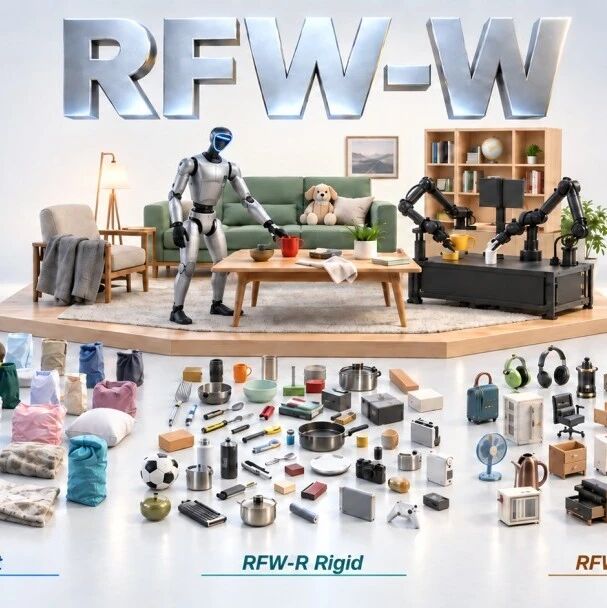
具身智能不难造出一个“看起来很真”的世界,难的是造出一个机器人真正能上手的世界。
杯子再逼真,杯把孔洞被碰撞模型封住,机器人也抓不住;柜门纹理再清晰,没有正确的转轴也打不开;软布袋还要经得起形变、泄漏与损坏的检验。
画面逼真解决“看见”,几何、关节和材料可靠才解决“上手”。操作还需转化为图像、状态与动作时序对齐的数据,通过评测发现短板、反馈训练,形成闭环。
具身智能仿真数据的竞争,正在从“有多少资产”转向“资产能否支持交互,数据能否形成训练与验证的闭环”。
云栖大会上,阿里巴巴发布了开放具身数据基础设施项目 RoboFlywheel。首发的仿真板块,由阿里巴巴与清华大学赵昊团队联合打造,涵盖百万级仿真资产底座与跨引擎仿真平台。首批覆盖 52 万刚体、40 万铰链物体和 10 万柔性体。围绕这批资产,场景生成、机器人交互、数据生产与评测被串成一条链路,形成一座可持续扩展的数字训练场。
01
为数字世界补全物理属性
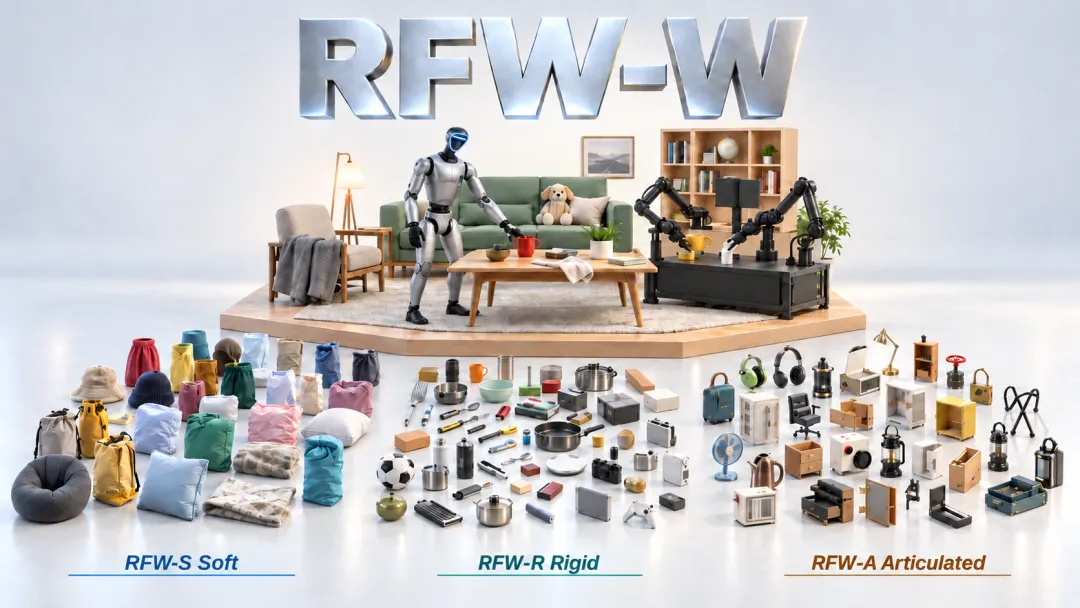
百万级资产覆盖三个互补方向:RoboFlywheel-World 的刚体资产与世界构建、RoboFlywheel-Articulation 的铰链物体生成,以及 RoboFlywheel-Soft 的可变形资产生产。
它们共同回答三个问题:机器人会遇到什么物体?这些物体怎么动?交互结果如何检验?
物体种类:从杯子、工具到柜门、抽屉,再到衣物、袋子和软质物体,让机器人接触对象的分布更广。
物理属性:为不同部件补充尺度、质量、惯量、摩擦、关节和材料描述,让外观差异真正对应交互差异。
交互验证:用几何检查、关节运动、稳定性探测和具体操作去检验资产,只把能执行、可追溯的结果交给下游。
先把物体做成可交互的资产,再把资产组织成任务需要的世界——这是三项研究共同的主线。
02
刚体:被子里要有空腔,
抓取时要有重量
一个杯子,杯身与把手承担不同的交互作用;一个工具,不同材质的部件也不该共用一组随意填写的参数。
RoboFlywheel-World 先构建了大规模仿真可用的刚体数据集RoboFlywheel-Rigid,把处理粒度下沉到部件:恢复语义、分解结构,构建碰撞几何,再补齐尺度、质量、质心、惯量与摩擦,通过多凸体分解等处理保留可交互结构,让视觉模型与物理对象之间的差距变成一件可以被检查的事。
更进一步,RoboFlywheel-World 将多种仿真资产检索接入任务驱动的Agentic场景构建:根据具身任务描述,先找到合适对象,根据机器人可达性进行规划放置与支撑关系,再安排房间布局,通过物理和视觉检查和校验循环,自动生成跨仿真器可用的训练场。
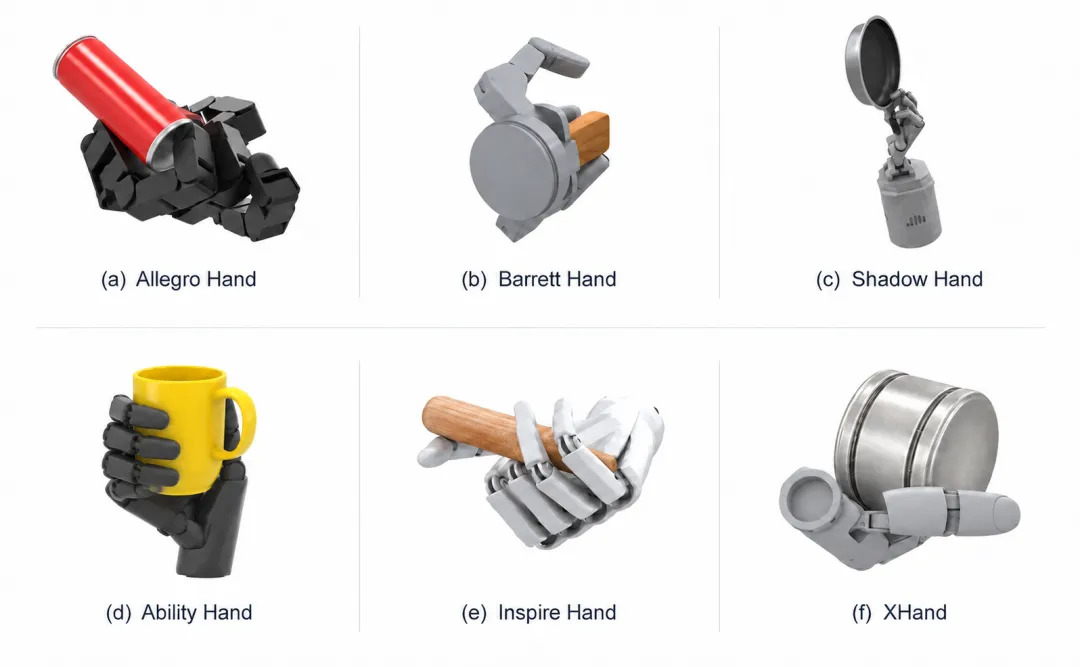
资产好不好用,最后还得下场检验。RoboFlywheel-World 在物体子集上用六种不同手型做抓取与提起评估,并研究了资产类别覆盖对场景需求满足能力的影响。
03
铰链物体:
制造资产的 “生成器”
铰链物体的关键在于运动关系:转轴在哪、朝哪运动、能动多远,决定机器人能否正确操作。
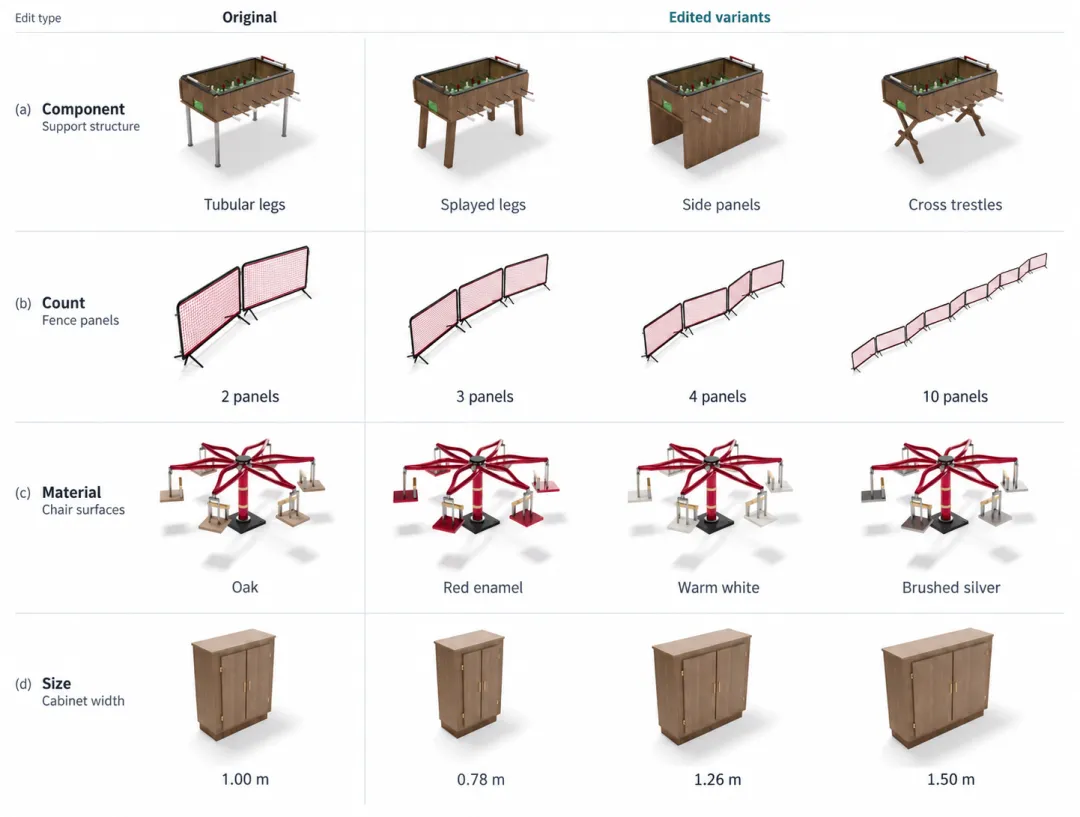
RoboFlywheel-Articulation 让智能体构建可复用的“类别级生成器”。以柜子为例,尺寸、门型和抽屉数量可以变化,板材连接、部件位置与关节装配的约束则写进程序。智能体反复测试、修复生成器,验证后批量采样,无需为每个新资产重新运行模型推理。
每个资产保留部件、关节、几何、估计物理属性和生成参数,便于修改与复现。规模化由此依靠可复用的规则。多项实验验证了生成铰链资产的结构与被动稳定性,测试资产的运动学通过率为 99.93%;另取 200 个资产,在 Genesis、PyBullet 和 MuJoCo 中固定根部、被动运行 10 秒,三引擎联合通过率为 99.0%。
这套方法也覆盖家具、工具、机械装置和稀缺的长尾物体。同一类别可以采样出不同尺寸、比例、部件组合和外观,扩的是结构分布,不是复制同一个模型。程序保留的规则与参数,也让资产支持定向 3D 编辑。下图中的桌上足球、围栏、旋转设施和柜子,分别展示了结构、数量、材质与尺寸的修改:只改指定部分,其余保持不变,无需从头生成。
刚体解决“能不能抓”,铰链物体解决“能不能动”。下一步,是会随接触持续变形的对象。
04
柔性体:既要拿起来,
也要知道有没有损伤
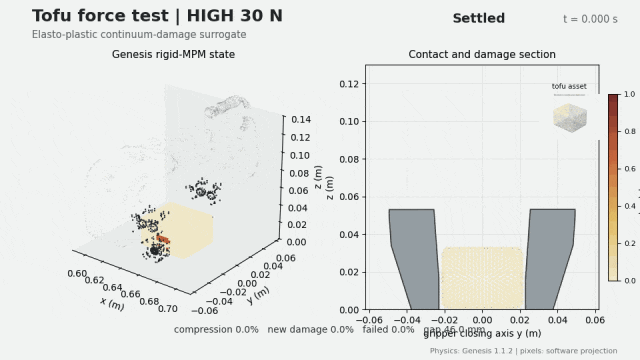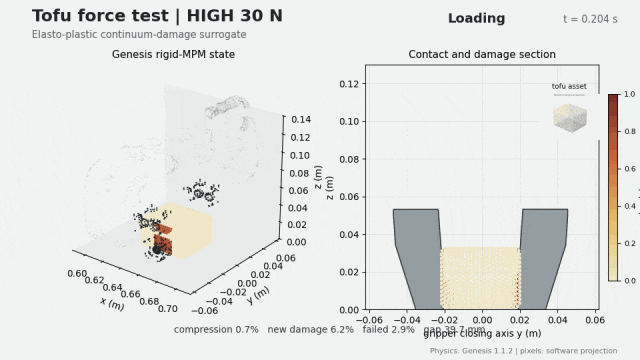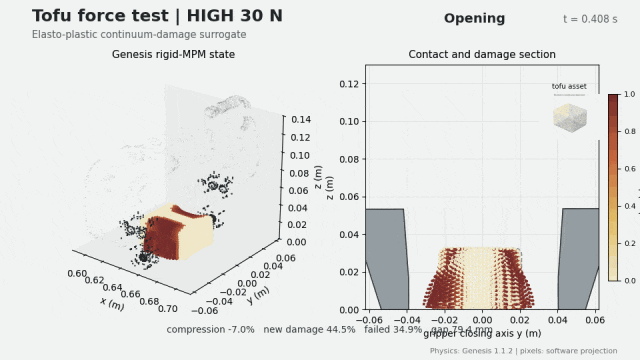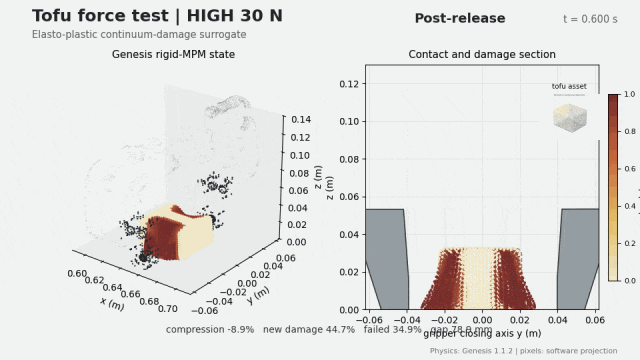
拿杯子主要看会不会滑,拿海绵和布袋却要处理压缩、形变与损伤。RoboFlywheel-Soft 面向 485 种标准对象类型,将柔性实体、布片、薄壳、服装和袋体分成五类几何家族,匹配不同的处理与仿真表示。
柔性资产最难补的不是形状,而是材料行为。RoboFlywheel-Soft 先用视觉和语义先验提出参数,再由智能体选择仿真探测、诊断失败并有界调整,最后交给未参与调整的独立探测验收。
每个资产还附带物理信息包,记录几何、尺度、材料参数、仿真配置和验证来源,避免“测的是旧模型,发的是新模型”。但这里校准的是仿真行为,真实材料的一致性仍要靠实物实验建立。
对易损物体,评测也不能只看“抓起来没有”,还要记录损伤代理指标、完整性、接触、收敛情况与安全施力区间。完成动作和保持完好,必须同时过关。
05
跨引擎仿真平台:
把资产接成完整的具身实验
一句话生成场景。平台根据自然语言检索资产、生成布局,校验支撑关系、碰撞与关节约束,将任务描述转化为可交互的场景。
闭环执行与任务判定。VLA 策略结合指令、视觉与本体状态,通过控制器闭环执行。平台既支持用状态谓词、逻辑组合和持续时间定义成功条件,也支持 VLM 根据任务与执行画面进行事后评分、说明依据。
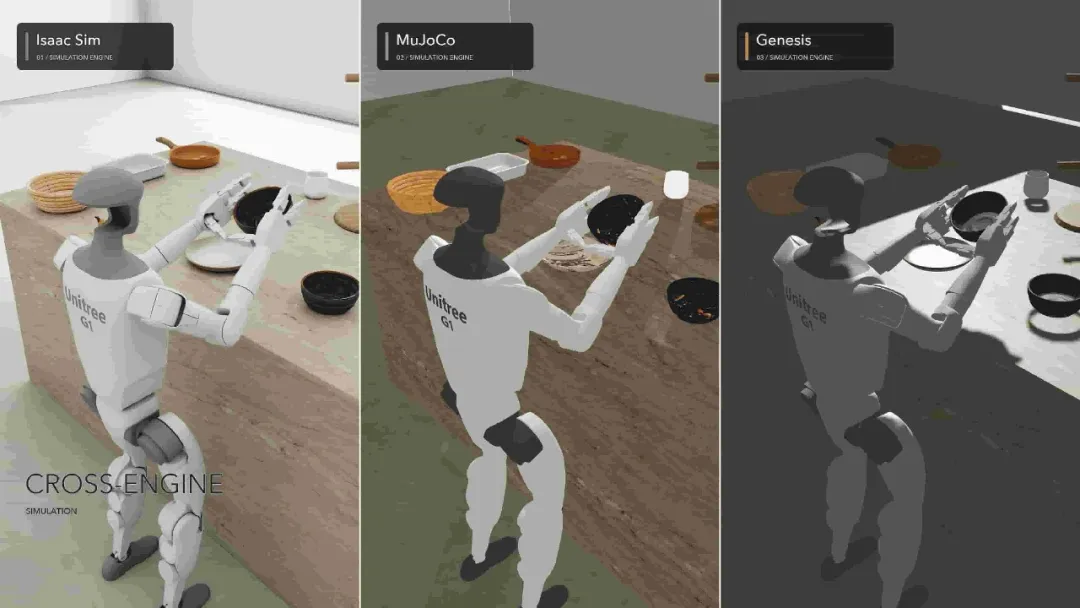
泛化评测与跨引擎对照。平台随机化初态,在未参与训练或调试的条件下批量评测,结合阶段结果与失败轨迹定位短板。跨引擎测试使用统一场景表示,固定初态、动作序列与控制时序,对照 MuJoCo、Genesis 和 Isaac Sim 的轨迹,并结合物理属性映射的近似与预设容差,分析结果对仿真模型的敏感性。
操作轨迹与训练数据生产。针对评测短板,平台支持通过脚本、策略或 VR 遥操作采集并筛选成功轨迹;对光照、材质与环境条件做域随机化,按参数类型回放渲染或重新仿真,并复核任务结果。图像、本体状态与动作按时序对齐后,供外部系统开展模仿学习。
训练后的策略回到固定测试条件与独立未见场景复评,以成功率和阶段结果检验数据增补效果,形成数据采集—策略训练—仿真评测闭环。
05
百万级资产,
最终要落到动作上
回到那只杯子。能否把它放进柜子,取决于碰撞几何、质量与摩擦、柜门转轴是否正确,也取决于抓取、开门、放置能否连续执行并准确判定。
RoboFlywheel 把这些条件接成闭环:资产支持交互,交互产生数据,评测发现短板,再用新的资产、场景和数据补回训练。 百万级资产的价值,在于推动机器人持续进步。
仿真让经验先在数字世界中被组织、测试和复用,真实材料与真机表现仍需实物实验检验。当资产可交互、可验证、可迭代,具身智能的飞轮才真正开始转动。
官网链接:roboflywheel.com
联系我们:RoboFlywheel@service.alibaba.com

欢迎留言一起参与讨论~
本文转载自微信公众号「阿里技术」,查看原文。版权归原作者所有,如有侵权请联系删除。