NeurIPS 2026|RoboWorld 具身挑战赛开放报名:三大赛道参赛指南
组委会 2026-10-13 23:50 江苏
11 月 30 日: 最终提交截止。
想把世界模型 (World Model)、视觉语言动作模型 (VLA) 或具身策略 (Embodied Policy) 放到具体任务中检验?RoboWorld Challenge 2026 已开放报名!
从一次观察规划导航路线,在动态人群中调整行动,或判断一条驾驶指令是否安全——三个赛道提供了不同的任务入口。你可以从团队熟悉的方向出发,选择合适的设置,围绕参考基线开展实验。
对于正在研究具身智能的团队,一个具体任务能帮助我们把方法设计与实验结果联系起来:预测的未来是否能帮助智能体选对动作?语言描述是否真正影响了路线?遇到行人或交通风险时,模型是否会及时调整决策?RoboWorld 将这些问题放进不同的观察与行动条件中,让参赛者围绕明确的输入、输出和指标展开探索。
比赛独立组织,与 NeurIPS 2026 RoboPAD Workshop 相关联。三个赛道分别依托近期入选 NeurIPS 2026 Oral、IROS 2026 和 CoRL 2026 的研究工作,连接语言条件导航、社会交互与安全驾驶,也为不同研究背景的团队提供了共同交流的机会。
最终提交截止:2026 年 11 月 30 日。
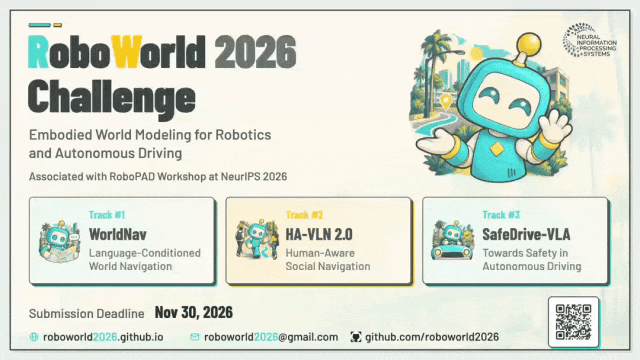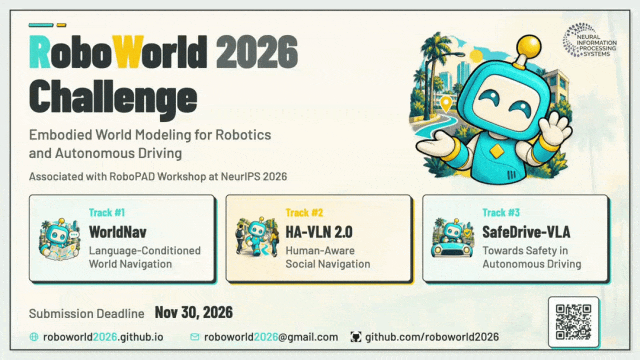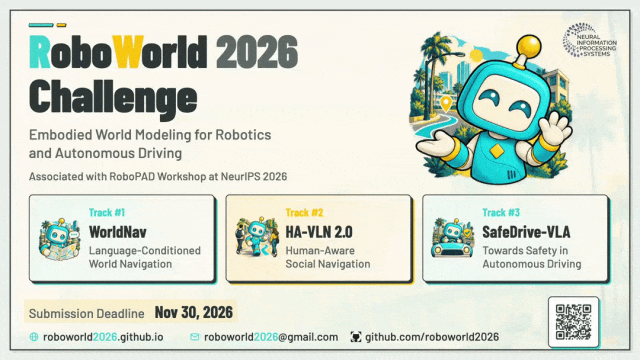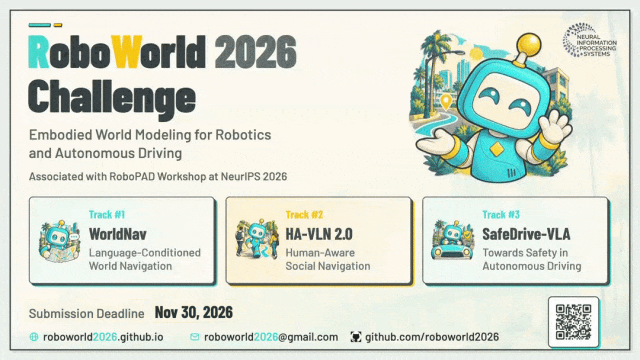
01|赛道介绍与研究方向
🧭 WorldNav:语言引导的开环导航
你会拿到什么? 一张初始第一视角 RGB 观察,以及一条自然语言导航指令。
你需要完成什么? 根据这两项输入,生成完整的未来动作轨迹。过程中没有目标图像,也没有中间环境反馈,路线规划需要在开环条件下完成。
如果你的团队正在研究语言条件世界模型、未来观察预测,或视觉与语言到动作的映射,这个赛道值得关注。可以从预测如何辅助动作选择入手,也可以探索统一的 VLA 或仅基于策略的方法。
例如,一条指令可能同时包含“经过路口”“沿建筑物前进”和“在前方转弯”等线索。智能体需要将这些描述与初始观察对应起来,并组织后续的位移和朝向变化。由于途中没有新的真实观察用于纠正路线,早期的动作误差可能随着预测步数增加而累积,语言定位、长程预测和轨迹生成因此需要共同考虑。
参赛团队可以围绕一个具体问题展开实验:加入未来观察预测后,动作轨迹是否更接近目标路线?指令变得更详细时,模型能否利用额外的地标信息?进入未见环境后,哪些预测或决策环节最容易失效?将这些问题与轨迹误差及路线保真度结合分析,可以帮助团队判断改进来自哪里。
赛道基于 LCVN,对应工作入选 NeurIPS 2026 Oral。评测关注任务完成、轨迹误差,以及路线、朝向与转弯的保真度。
🚶 HA-VLN 2.0:动态人群中的社会导航
你会拿到什么? 持续更新的第一视角 RGB-D 观察,以及包含人类活动线索的语言指令。
你需要完成什么? 在动态、多人人际交互的三维环境中到达目标,同时避免碰撞,并保持符合社会规范的距离。
通道被行人占用时,原先的路线可能需要调整;有人突然经过时,智能体需要决定等待还是绕行。研究模仿学习、强化学习、导航规划或人类运动预测的团队,可以围绕这些具体情境设计方案。
在这个设置中,行人的活动还可能成为理解指令的线索。智能体既要结合语言确定目标和路线,也要持续关注人群如何改变可通行空间。当观察不完整、行人的运动又难以预判时,模型需要利用已有信息作出动作,并随着新的观察更新判断。
对于参赛者,可以从语言与视觉信息的融合、人类运动预测或动作规划中的任一环节切入。例如,预测附近行人的运动趋势,能否帮助智能体提前调整路线?导航成功率提高时,碰撞是否也随之减少?分析拥挤通道、临时阻挡和突然穿行等情境,有助于检验方法能否兼顾到达目标与安全交互。
赛道依托入选 IROS 2026 的 HA-VLN 2.0 工作,评测同时考察导航误差、成功率和碰撞情况。
🚗 SafeDrive-VLA:语言指令下的安全驾驶
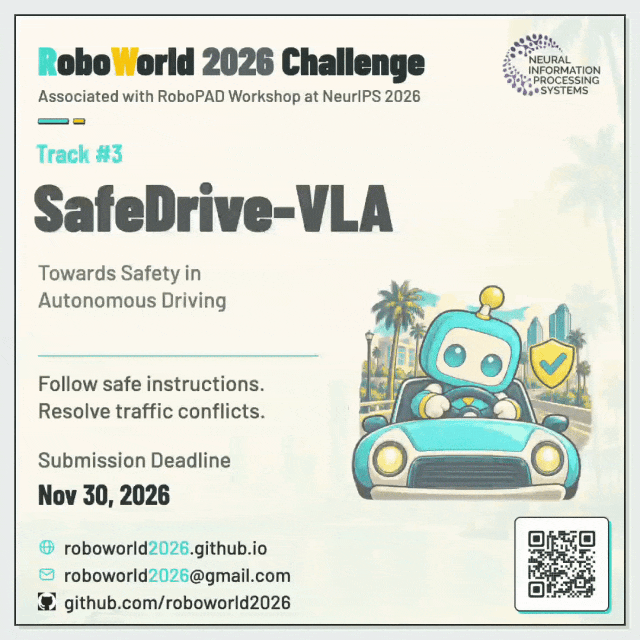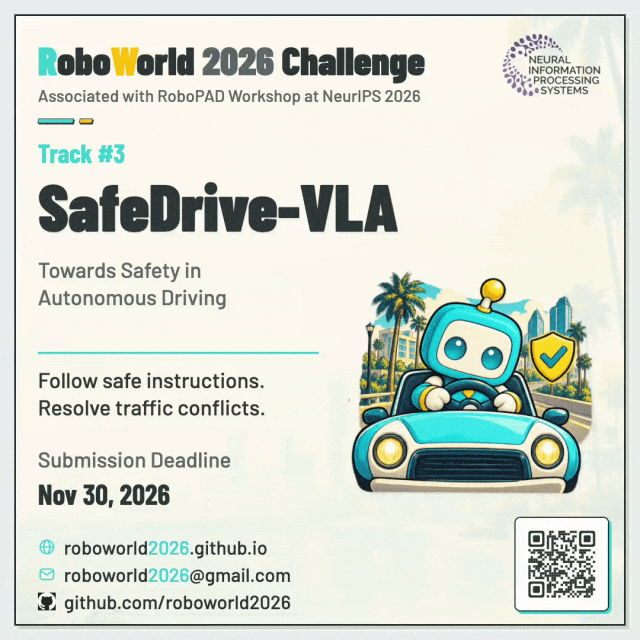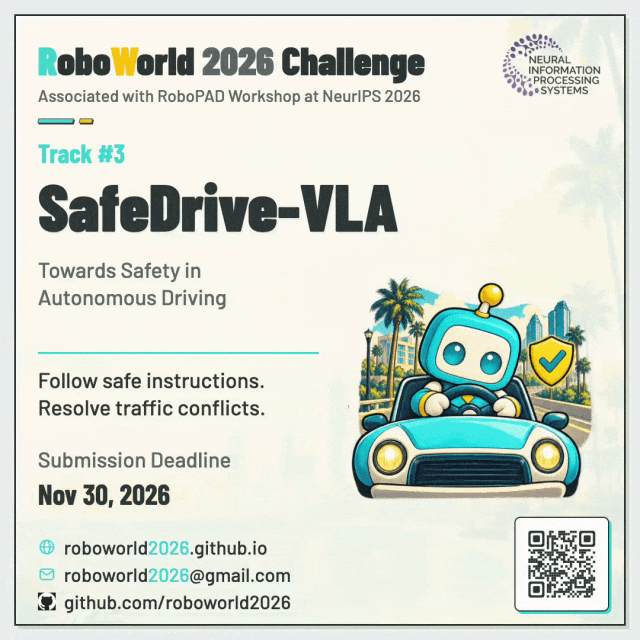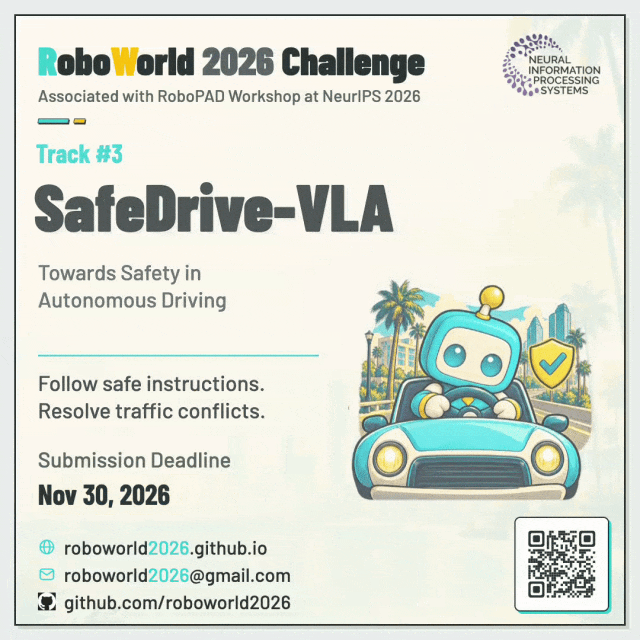
你会拿到什么? 车载视觉观察,以及转弯、变道或调整目标速度等自然语言指令。
你需要完成什么? 生成驾驶轨迹或控制动作,结合周围交通条件执行安全指令,并在指令与场景发生冲突时作出适当响应。
例如,收到变道指令时,目标车道可能已被其他车辆占用。模型需要将语言理解与场景判断结合,选择等待、减速或安全替代动作。研究自动驾驶 VLA、动作后果预测与安全决策的团队,可以从这一问题切入。
同一句指令在不同场景下可能需要不同的响应。道路畅通时,智能体应当理解并执行导航意图;周围交通条件发生变化时,则需要重新判断动作是否可行。这要求模型将指令、当前视觉信息和可能的动作后果联系起来,才能在执行过程中作出合适的调整。
团队可以探索显式的驾驶模式判断,也可以研究如何利用世界模型提供未来场景信息。实验设计时,建议同时查看安全条件下的指令遵循与冲突场景中的驾驶表现:模型是否因为过度保守而忽略可执行指令?是否在识别风险后仍生成不合适的动作?这些对照可以帮助定位语言理解、风险判断和动作生成各自的作用。
赛道对应工作入选 CoRL 2026,使用 CARLA-F / B2D-C 设置,分别检验安全条件下的指令遵循和冲突场景中的驾驶表现。
02|报名与参赛流程
第一步:完成团队报名。
先通过报名表登记团队信息和参赛方向。团队报名入口与模型评测入口分别设置,后续提交需要查看所选赛道的具体要求。
第二步:读任务说明,确认输入、输出与指标。
WorldNav 的完整轨迹预测、HA-VLN 2.0 的闭环导航、SafeDrive-VLA 的驾驶评测采用不同协议。开始训练前,建议先确认数据划分、模型输出形式及评测指标,明确自己的方法要改善哪一项能力。
选题时,可以先把团队已有的方法与赛道中的一个具体难点对应起来。例如,长程预测可以从 WorldNav 的轨迹生成切入,动态场景建模可以关注 HA-VLN 2.0 的行人交互,驾驶 VLA 可以进一步检验 SafeDrive-VLA 中的指令冲突。这样更容易形成清楚的实验目标,也方便后续用消融和失败案例解释结果。
第三步:从参考基线建立实验起点。
按赛道页面的数据准备和基线说明配置环境,先跑通参考方法,再加入团队的模型设计。训练数据、参考基线与 CodaBench 评测服务计划于 10 月 15 日开放,具体资源状态请查看各赛道页面。
建议先建立一个能够重复运行的验证流程,确认数据读取、模型推理和结果输出衔接正常,再逐步增加新的模块。保留基线结果、训练配置和典型案例,可以让每轮改动都有可比较的依据,也能帮助团队区分模型设计的影响与实验设置的变化。
第四步:评测、迭代,并在截止前提交。
通过赛道页面进入对应的 CodaBench 服务,按提交说明完成评测。比较不同方案时,建议同时分析任务表现和典型失败情境:路线在哪一步偏离?碰撞在什么情况下发生?指令冲突是否被识别?这些分析可以帮助团队定位下一轮改进。
临近截止时,建议为完整推理、结果检查和正式提交预留时间。确认输出符合赛道要求,并整理好方法的关键设计与实验发现;无论最终采用世界模型、VLA 还是策略方法,清晰的任务分析都能让结果更容易被理解和讨论。
03|重要日期与奖项
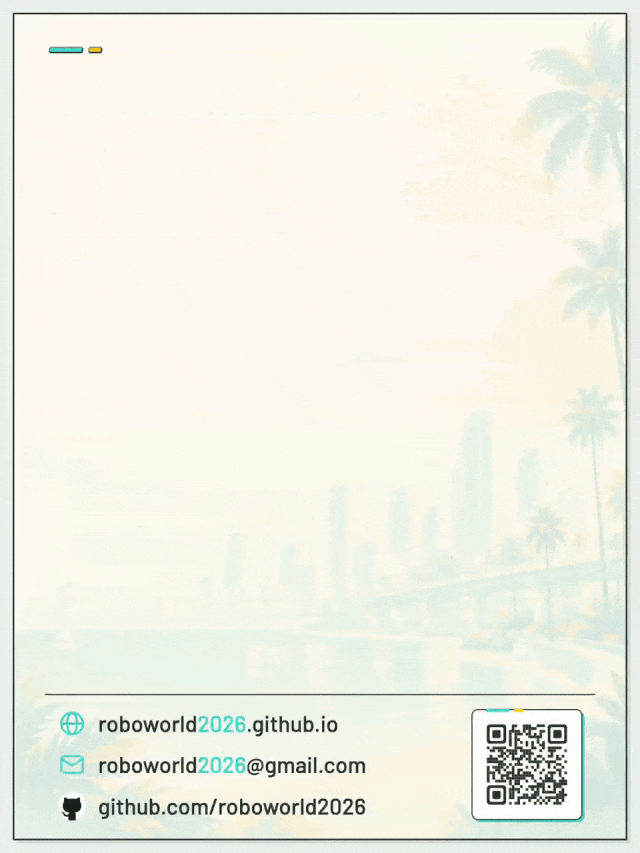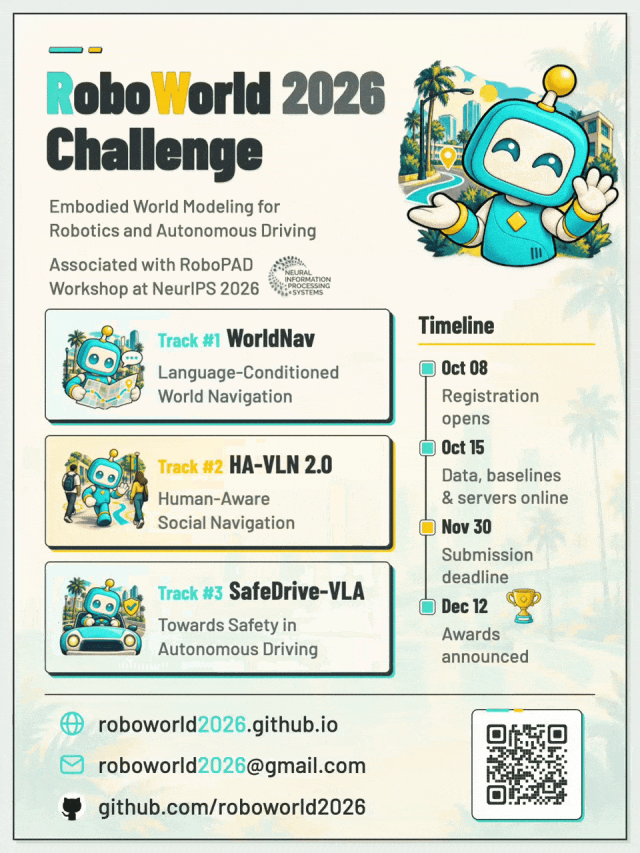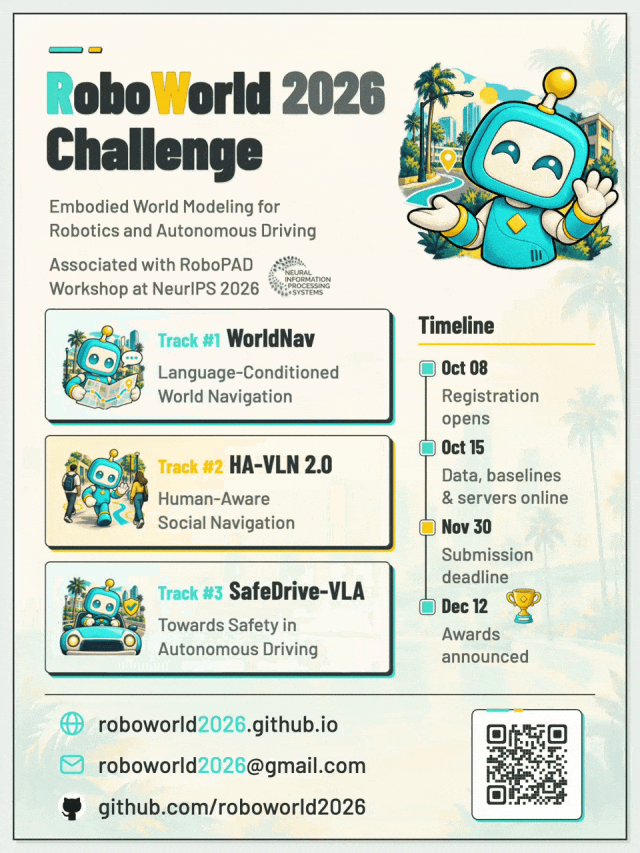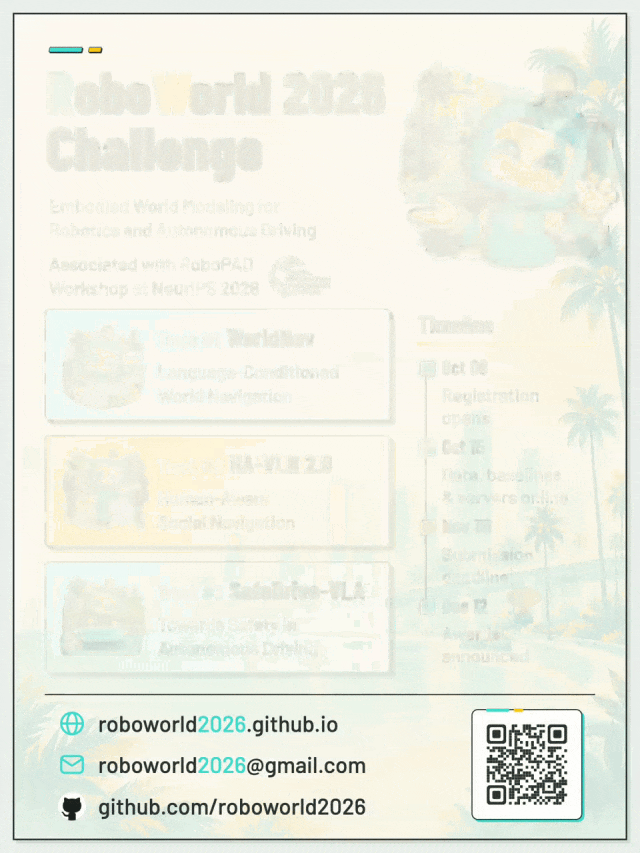
10 月 8 日: 开放报名。
10 月 15 日: 计划发布训练数据、参考基线,并开放 CodaBench 评测服务。
11 月 30 日: 最终提交截止。
12 月 12 日: 公布获奖结果。
各赛道前五名团队将获得获奖证书,另设 Best Innovative Solution 奖,表彰具有突出创意与技术创新的方案。部分表现优秀的团队将受邀在 NeurIPS 2026 RoboPAD Workshop 进行口头报告,分享方法与实验结果。
从报名到最终提交,团队可以逐步完成环境准备、基线复现、方法迭代与结果分析。建议尽早确定研究重点,并为评测和整理材料留出时间,让每一轮实验都围绕最初想解决的问题推进。
04|常见问题
必须使用世界模型吗?
比赛鼓励世界模型与 VLA 方法,也欢迎各赛道允许的策略方法。请根据所选赛道的任务说明确定方案,方法要求以对应页面为准。
报名比赛,也需要向 Workshop 投稿吗?
挑战赛报名与 RoboPAD Workshop 的论文投稿分别进行。RoboWorld 是独立组织、与 NeurIPS 2026 RoboPAD Workshop 相关联的挑战赛,比赛事务由 RoboWorld 组织团队负责。
遇到数据、环境或评测问题,去哪里联系?
官网提供赛道资源及对应微信群入口,也可以通过组织者邮箱咨询。说明具体赛道和遇到的问题,方便组织团队协助。
联系邮箱:roboworld2026@gmail.com
欢迎报名参与 RoboWorld 2026
欢迎高校、科研机构和产业界的团队报名参与!无论你正在研究世界模型、机器人导航还是自动驾驶,都可以根据团队的研究方向,查看相应赛道的任务说明与参赛要求。
希望这份指南能帮助大家了解比赛设置、安排参赛计划。期待在比赛中与大家交流方法和实验结果,也欢迎通过赛道微信群或邮件提出问题。
RoboPAD Workshop:https://robotpad2026.github.io
本文转载自微信公众号「我爱计算机视觉」,查看原文。版权归原作者所有,如有侵权请联系删除。