具身智能也需要Harness?港中文发布Agentic Robots综述
原创 让你更懂AI的 2026-11-03 23:23 北京
串起模型、数据、环境与 Harness
VLA、世界模型、机器人技能都有了,谁来负责协调它们?
要让机器人完成“打开抽屉、取出蓝色方块、放到桌面”的任务,仅学会几个单独的动作还不够。
抽屉没拉到位、物体被遮挡、抓取后掉落,都可能打断原定计划。机器人还需要判断任务进度,决定接下来调用哪项能力,以及出错后如何补救。
这正是 Agentic Robots 关注的核心问题:如何协调已有的模型、工具与技能,根据执行反馈调整行为,并积累可供后续任务复用的经验。
Agent 的作用也由此延伸到模型训练、数据采集和仿真环境构建等环节。
香港中文大学 MMLab、复旦大学等机构的团队发布了综述《Towards Agentic Robots: Model, Data, Environment, and Harness》。
论文围绕模型、数据、环境与 Harness 四大领域、17 个功能类别,系统梳理了 Agent 如何参与机器人能力的开发、使用与迭代。
论文地址:
https://arxiv.org/abs/2610.20442
文献仓库:
https://github.com/chonghanqin/Awesome-Agentic-Robots
机器人有了动作能力,Agent 还能做什么?
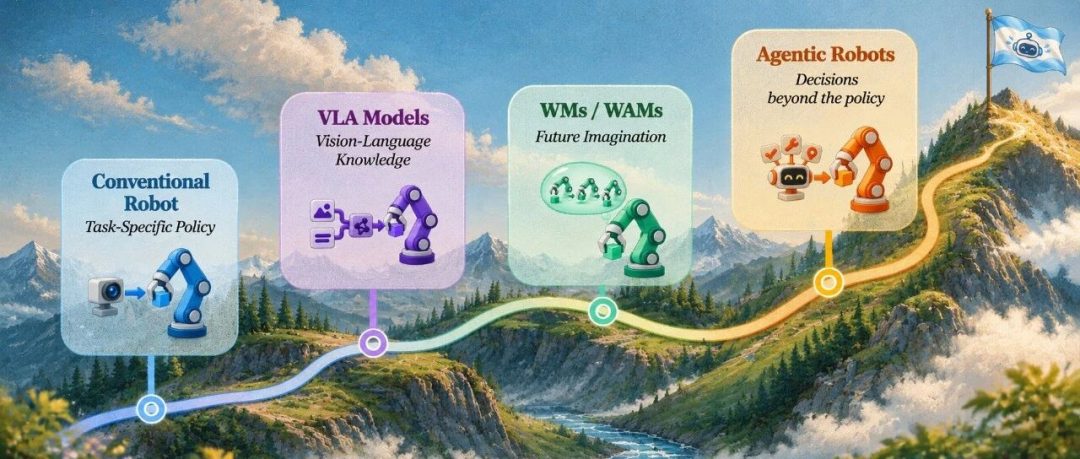
仍以开抽屉取物为例。传统机器人策略通过示范或奖励信号学习抓取、拉动等动作;视觉语言动作模型(VLA)将预训练的视觉、语言知识融入动作生成,帮助机器人理解场景与指令。
世界模型预测动作可能引起的环境变化,世界动作模型则将未来预测与动作学习结合起来。
这些能力可以共同支撑一项任务,系统则需要根据执行情况决定何时调用哪项能力:抽屉只开了一半,是继续拉开,还是已经可以取物?看不清蓝块的位置,是补充观测,还是调整观察视角?
Agentic Robots 关注的正是这些执行过程中的决策,并通过反馈调整后续行动。VLA、世界模型、规划器与机器人技能可以在同一系统中配合使用,承担不同的功能。
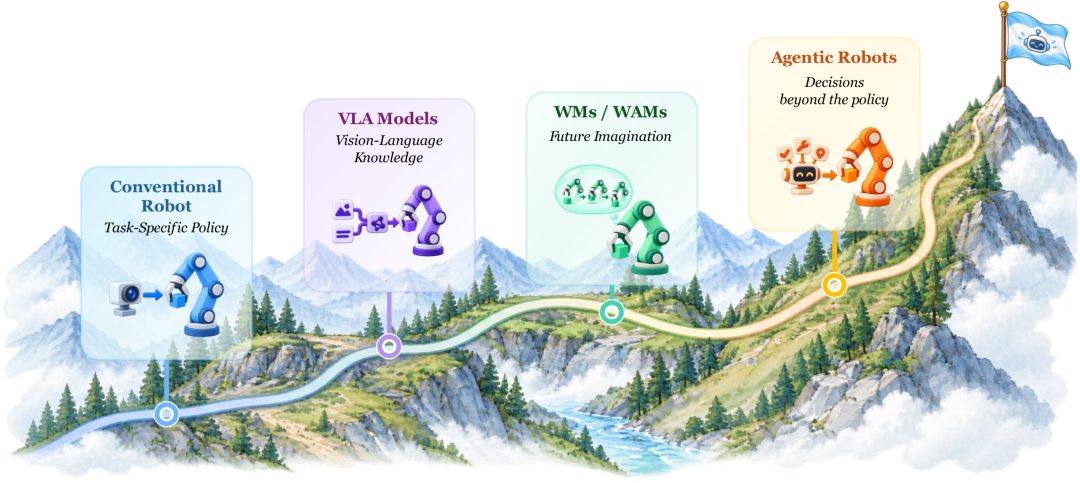
〓 图1. 从传统机器人策略到 Agentic Robots 的能力扩展
四大领域,串起任务执行与能力开发
完成当前任务,只是 Agent 在机器人系统中发挥作用的一个环节。
如果同类失败反复出现,还需要进一步判断:问题出在动作能力、训练数据,还是训练环境?
这篇综述将这些问题放在同一框架下讨论。
模型(Model):讨论 Agent 如何参与训练、感知、规划、机器人控制与自适应,回答学什么、如何理解环境、怎样采取行动。
数据(Data):围绕采集、标注与优化,讨论如何获取经验,并将其整理成可用的数据。
环境(Environment):涵盖环境重建、任务生成与评测构建,回答在哪练、练什么、怎么检验效果。
Harness:通过编排、记忆、监测与恢复、技能、基础设施和分层系统,协调模型、工具与机器人执行。
这些类别按功能划分,可以共存于同一系统中。例如,一次抓取失败既可能触发重新规划,也可能为后续的数据筛选、技能更新或训练调整提供依据。
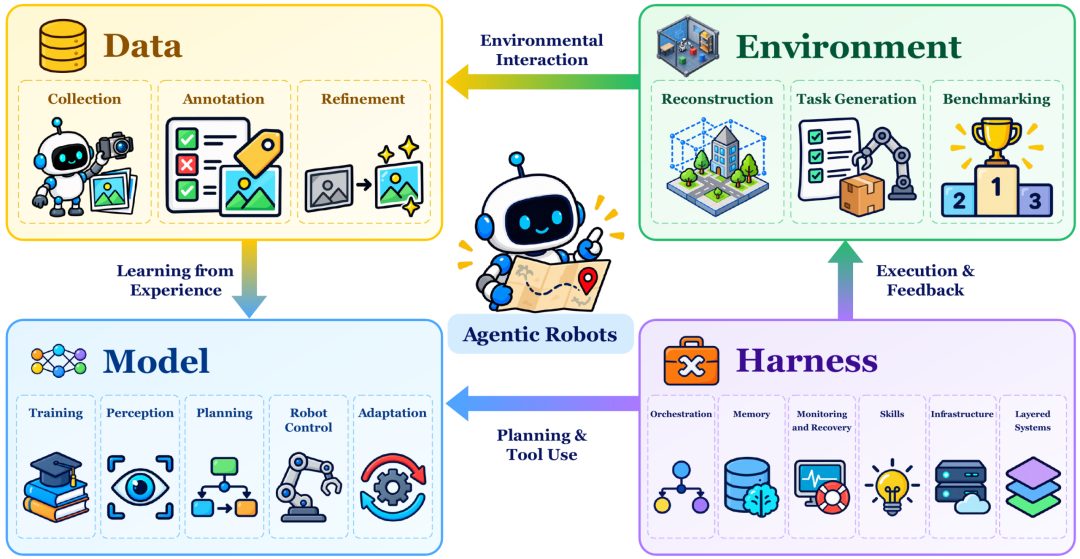
〓 图2. 模型、数据、环境与 Harness 四大领域及其 17 个功能类别。
模型:失败之后,该调整哪一环?
一次取物失败,原因可能在不同环节。没看清把手,需要补充观测;抽屉尚未打开就开始抓取,需要调整计划;目标位置判断正确,但抓取角度不合适,则需要修正控制指令。
围绕这些问题,综述将模型领域划分为训练、感知、规划、机器人控制和自适应五个方向,分别讨论 Agent 如何参与能力学习、理解当前状态、制定计划、控制机器人,以及根据经验调整模型。
这些调整的作用范围有所不同。重新观测、调整计划,主要服务于当前任务;改变训练方法或更新模型,则可能影响后续任务的表现。
理清失败发生的环节和改动的作用范围,才能判断一项改进究竟解决了什么问题。
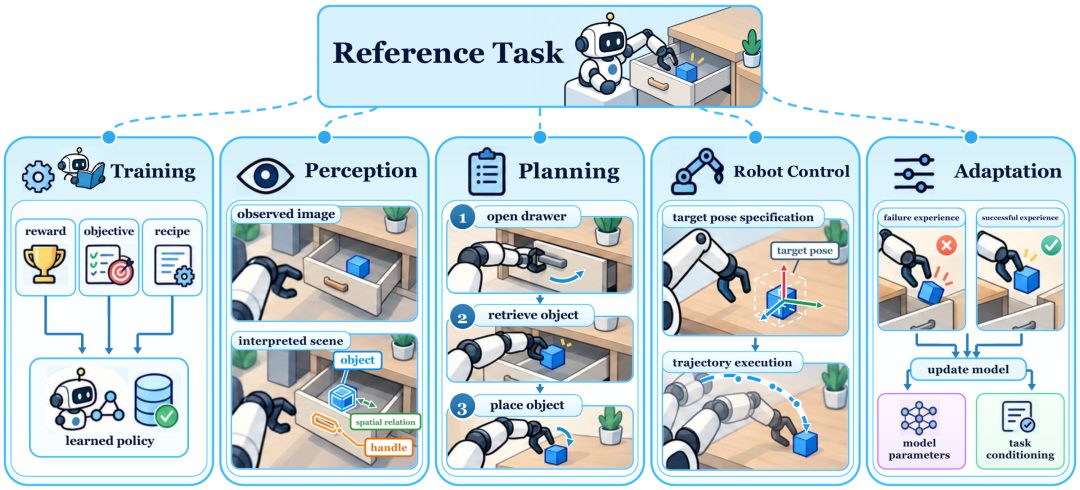
〓 图3. 以开抽屉取物任务展示模型领域五个方向的作用
数据与环境:怎样让每次尝试更有价值?
任务最终失败,不代表整段数据都没有价值。机器人可能已经成功拉开抽屉,也可能在抓空后完成了有效补救。只按最终成败筛选记录,容易遗漏这些有用片段。
数据领域因此关注三个环节:
采集决定尝试哪些任务、补充哪些经验;
标注为记录补充任务描述、阶段划分与结果信息;
优化筛选有效片段,修正不可靠的标签或监督信号。Agent 可以参与这些环节的决策,让执行记录更好地支持后续学习。
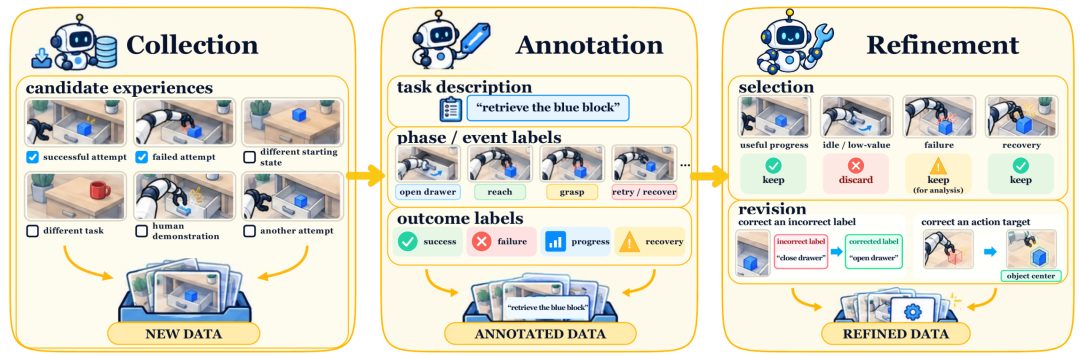
〓 图4. 数据采集、标注与优化,将执行经验转化为可用的数据
获取有用经验,也离不开合适的交互环境。以抽屉任务为例,仿真场景既要还原外观,也要支持拉动、碰撞等与任务相关的物理交互。
环境重建研究如何将观测到的场景转化为机器人可以操作的环境。
任务生成进一步明确目标、约束与成功条件,例如取哪个物体、放到什么位置、需要避开哪些障碍。
评测构建则规定测试场景、复位方式与评价指标,检验机器人在更换物体、调整布局或受到干扰时能否完成任务。
环境与数据由此相互联系:环境提供交互条件,执行过程产生经验,数据处理再将经验整理为学习所需的数据。这些工作是否提升了机器人的能力,仍需通过独立测试验证。
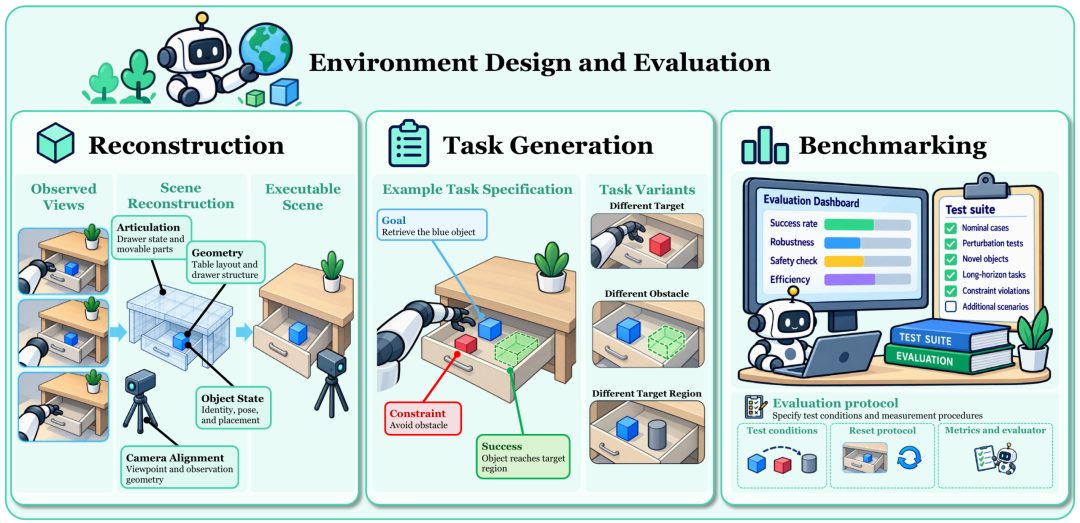
〓 图5. 环境重建、任务生成与评测构建,共同支持机器人学习与测试
Harness:让模型、工具与技能协同执行
即使各个组件能够独立工作,协同执行时仍可能出现问题。
开抽屉的技能返回“执行完成”,抽屉却没有打开到合适位置;抓取模块收到的目标坐标,仍然依据物体移动前的画面生成。一次调用结束,并不意味着任务取得了预期进展。
Harness 是围绕模型构建、支持任务执行的软件与机制。它协调模型、工具与机器人接口,负责组件调用、信息传递和过程记录,并根据执行反馈决定继续、重试还是切换方案。
综述从六类功能展开介绍:
编排:协调组件之间的调用与交接。
记忆:保存可供后续决策使用的信息。
监测与恢复:检查任务进度,识别并处理执行失败。
技能:提供可复用的操作方法或可调用的执行程序。
基础设施:提供模型与机器人之间的接口和运行支持。
分层系统:协调高层推理、动作策略与底层控制。
执行经验也可以通过 Harness 保留并复用。例如,将一次有效的补救过程整理成操作提示或可调用技能,加入技能库,或据此修改后续会复用的执行代码。这些更新可以在不重新训练模型的情况下完成。
经验得到保留,并不意味着能力一定提升。新技能能否用于其他任务、代码修改是否影响原有行为,都需要进一步验证。
当前任务中的成功修正,与后续任务中可复用的改进,需要分开评估。
走向实际应用,还需要解决哪些问题?
公平评测:成功率的提升来自哪里?
更强的底层策略、更完整的观测信息和更多重试机会,都可能影响最终结果。评测需要在可控、可比的条件下考察 Agent 的规划、工具选择和恢复能力,同时报告计算、交互与人工协助的成本。
真机部署:计划能否转化为可执行的动作?
视觉误差、机械臂的可达范围限制和场景变化,都可能导致执行失败。Agent 需要了解技能的适用条件,在信息不足时补充观测,并根据真实反馈确认执行状态,再选择后续操作。
使用效率:何时需要调用大模型?
常规动作可以由已有技能执行,并配合轻量监测;遇到异常时,再由推理模型介入。调用时机需要结合任务进度和响应延迟确定。效率评估应覆盖完整任务,将推理、通信、物理执行和重试的开销一并纳入统计。
跨本体泛化:更换机器人后,哪些经验可以复用?
轮式机器人、机械臂和无人机的传感器、动作接口与运动约束各不相同。部分通用任务经验可能适用,具体操作则需要根据新机器人的能力重新调整。
如何识别这些能力与约束、调整执行方案,以及需要多少额外配置或训练,仍有待研究。
写在最后
这篇综述希望帮助读者理清 Agent 在机器人系统中的作用:哪些决策由 Agent 完成,哪些操作由机器人执行,哪些经验可以保留并复用。
论文与配套文献仓库均已公开,欢迎研究者与开发者阅读、交流,并补充相关工作。
更多阅读
·
本文转载自微信公众号「PaperWeekly」,查看原文。版权归原作者所有,如有侵权请联系删除。